Plan du chapitre. I. Repère et coordonnées — II. Colinéarité de deux vecteurs — III. Équation cartésienne d’une droite — IV. Représentation paramétrique d’une droite — V. Positions relatives de deux droites.
Dans tout le chapitre, le plan est rapporté à un repère (O;;).
I. Repère et coordonnées
1. Coordonnées d’un point, d’un vecteur
Définition 1
On considère un point O et deux vecteurs non colinéaires et ; le triplet (O;;) est un repère du plan.
Pour tout vecteur u, il existe un unique couple de réels (x;y) tel que u=x+y : ce sont les coordonnées de u, notées u(x;y).
Les coordonnées d’un point M sont celles du vecteur OM ; on note M(x;y).
Remarque
Si et sont orthogonaux et de norme 1, le repère est dit orthonormé.
2. Calculs sur les coordonnées
Propriété 1
On considère deux points A(xA;yA) et B(xB;yB), deux vecteurs u(x;y) et v(x′;y′) et un réel k.
u=v si et seulement si x=x′ et y=y′.
u+v(x+x′;y+y′) et ku(kx;ky).
AB(xB−xA;yB−yA).
Le milieu I de [AB] a pour coordonnées (2xA+xB;2yA+yB).
Si le repère est orthonormé : AB=(xB−xA)2+(yB−yA)2.
Exemple 1
On considère les points A(1;−2), B(4;2) et C(−1;3). Calculer les coordonnées de AB, de w=2AB−AC, du milieu I de [BC], puis, le repère étant orthonormé, la distance AB.
Voir la solution
AB(3;4) et AC(−2;5), donc w(6+2;8−5)=w(8;3). I(23;25). AB=9+16=5.
II. Colinéarité de deux vecteurs
1. Déterminant de deux vecteurs
Définition 2
On considère deux vecteurs u(x;y) et v(x′;y′). Le déterminant de u et v est le réel
det(u;v)=xyx′y′=xy′−x′y.
2. Condition de colinéarité
Propriété 2
Deux vecteurs u et v sont colinéaires si et seulement si det(u;v)=0.
Exemple 2
Les vecteurs u(6;−4) et v(−9;6) sont-ils colinéaires ?
Voir la solution
u(6;−4) et v(−9;6) : det(u;v)=6×6−(−9)×(−4)=36−36=0, donc u et v sont colinéaires (en effet v=−23u).
3. Applications : alignement et parallélisme
Propriété 3
Trois points A, B, C sont alignés si et seulement si det(AB;AC)=0.
Les droites (AB) et (CD) sont parallèles si et seulement si det(AB;CD)=0.
Application 1
On considère les points A(−1;2), B(2;3) et C(m;5), où m est un réel. Déterminer m pour que A, B et C soient alignés.
Voir la solution
AB(3;1) et AC(m+1;3). det(AB;AC)=3×3−(m+1)×1=8−m. Les points sont alignés si et seulement si 8−m=0, soit m=8.
III. Équation cartésienne d’une droite
1. Vecteur directeur
Définition 3
On considère une droite (D) et deux points distincts A et B de (D). Tout vecteur non nul colinéaire à AB est un vecteur directeur de (D).
Propriété 4
On considère un point A et un vecteur non nul u. La droite (D) passant par A et de vecteur directeur u est l’ensemble des points M tels que AM et u soient colinéaires :
M∈(D)⟺det(AM;u)=0.
2. Équation cartésienne
Propriété 5
Toute droite admet une équation de la forme ax+by+c=0, où a, b, c sont des réels avec (a;b)=(0;0) : c’est une équation cartésienne de la droite.
Réciproquement, si (a;b)=(0;0), l’ensemble des points M(x;y) tels que ax+by+c=0 est une droite, de vecteur directeur u(−b;a).
Exemple 3
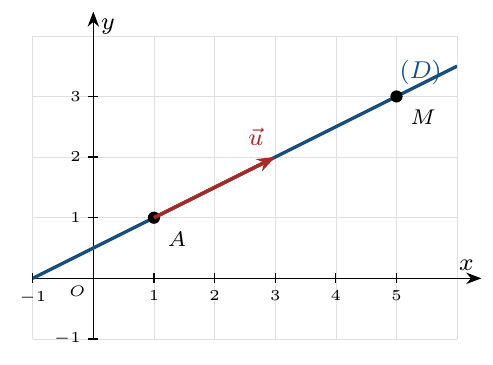
Déterminer une équation cartésienne de la droite (D) passant par A(1;1) et de vecteur directeur u(2;1).
Voir la solution
Pour tout point M(x;y) : AM(x−1;y−1) et
M∈(D)⟺x−1y−121=0⟺(x−1)−2(y−1)=0⟺x−2y+1=0.
3. Équation réduite
Propriété 6
Toute droite non parallèle à l’axe des ordonnées a une équation de la forme y=mx+p : c’est son équation réduite ; m est le coefficient directeur (ou pente) et u(1;m) est un vecteur directeur.
Toute droite parallèle à l’axe des ordonnées a une équation de la forme x=k.
Exemple 4
Déterminer l’équation réduite et le coefficient directeur de la droite d’équation x−2y+1=0.
Voir la solution
La droite d’équation x−2y+1=0 a pour équation réduite y=21x+21 ; son coefficient directeur est 21.
IV. Représentation paramétrique d’une droite
1. Définition
Propriété 7
On considère la droite (D) passant par A(xA;yA) et de vecteur directeur u(α;β). Un point M(x;y) appartient à (D) si et seulement s’il existe un réel t tel que AM=tu, c’est-à-dire
{x=xA+αty=yA+βt(t∈R).
Ce système est une représentation paramétrique de (D).
Exemple 5
Déterminer un vecteur directeur et une représentation paramétrique de la droite passant par A(2;−1) et B(5;1). Le point C(8;3) appartient-il à (AB) ?
Voir la solution
La droite passant par A(2;−1) et B(5;1) a pour vecteur directeur AB(3;2) et pour représentation paramétrique {x=2+3ty=−1+2t(t∈R).
Le point C(8;3) appartient-il à (AB) ? On cherche t : 8=2+3t donne t=2, et alors −1+2×2=3 : oui, C∈(AB).
2. Passage d’une écriture à l’autre
Méthode
Représentation paramétrique vers équation cartésienne : on lit un point A et un vecteur directeur u, puis on écrit det(AM;u)=0 (ou on élimine t).
Équation cartésienne vers représentation paramétrique : on cherche un point de la droite et le vecteur directeur u(−b;a).
Application 2
Déterminer une équation cartésienne de la droite (Δ) : {x=1−ty=3+2t(t∈R).
Déterminer une représentation paramétrique de la droite (L) : 3x−y+2=0.
Voir la solution
(Δ) passe par A(1;3), de vecteur directeur u(−1;2). M(x;y)∈(Δ)⟺2(x−1)+(y−3)=0⟺2x+y−5=0.
B(0;2)∈(L) et v(1;3) dirige (L) : {x=ty=2+3t(t∈R).
V. Positions relatives de deux droites
1. Droites parallèles
Propriété 8
On considère deux droites (D) et (D′) de vecteurs directeurs respectifs u et u′.
(D)∥(D′) si et seulement si det(u;u′)=0.
Si (D):ax+by+c=0 et (D′):a′x+b′y+c′=0, alors (D)∥(D′)⟺ab′−a′b=0.
Deux droites parallèles ayant un point commun sont confondues ; sinon elles sont strictement parallèles.
2. Droites sécantes
Propriété 9
Si det(u;u′)=0, les droites (D) et (D′) sont sécantes en un unique point, dont les coordonnées vérifient les équations des deux droites.
Exemple 6
Étudier la position relative de (D):2x+y−4=0 et (D′):x−y+1=0.
Voir la solution
2×(−1)−1×1=−3=0 : les droites sont sécantes. Un point M(x;y) commun vérifie y=x+1 (équation de (D′)) et, en remplaçant dans l’équation de (D) : 2x+x+1−4=0, soit x=1, puis y=2. Le point d’intersection est E(1;2).
Application 3
Étudier la position relative de (D):x+3y−5=0 et de (Δ):{x=1+ty=2−t(t∈R).
Voir la solution
(D) a pour vecteur directeur u(−3;1), (Δ) a pour vecteur directeur v(1;−1) ; det(u;v)=3−1=2=0 : les droites sont sécantes. On remplace : (1+t)+3(2−t)−5=0, soit 2−2t=0, donc t=1 : le point d’intersection est (2;1).
À retenir — l’essentiel du chapitre
AB(xB−xA;yB−yA) ; milieu (2xA+xB;2yA+yB).
Parallèles ⟺ déterminant des vecteurs directeurs nul ; sinon sécantes : on résout en remplaçant.
Série d’exercices
Dans toute la série, le plan est rapporté à un repère (O;;).
Exercice 1 — Coordonnées Facile★☆☆☆☆
On considère les points A(2;−1), B(−1;3) et C(4;2).
Déterminer les coordonnées des vecteurs AB et AC.
Déterminer les coordonnées des vecteurs u=3AB et v=AC−2AB.
Déterminer les coordonnées du milieu I de [BC].
Voir la solution
1)AB(−1−2;3+1)=AB(−3;4) et AC(2;3).
2)u(−9;12) ; v(2+6;3−8)=v(8;−5).
3)I(2−1+4;23+2)=I(23;25).
Exercice 2 — Changement de repère Facile★★☆☆☆
On considère un parallélogramme ABCD de centre O′. Compléter le tableau en donnant les coordonnées de chaque point dans chacun des repères indiqués.
Point
(A;AB;AD)
(B;BC;BA)
(O′;O′B;O′C)
A
B
C
D
O′
Voir la solution
On pose b=AB et d=AD ; alors AC=b+d et AO′=21(b+d).
Dans (B;BC;BA) : BC=d et BA=−b ; par exemple BD=−b+d=1⋅BC+1⋅BA, donc D(1;1).
Dans (O′;O′B;O′C) : O′A=−O′C et O′D=−O′B.
Point
(A;AB;AD)
(B;BC;BA)
(O′;O′B;O′C)
A
(0;0)
(0;1)
(0;−1)
B
(1;0)
(0;0)
(1;0)
C
(1;1)
(1;0)
(0;1)
D
(0;1)
(1;1)
(−1;0)
O′
(21;21)
(21;21)
(0;0)
Exercice 3 — Colinéarité et alignement Facile★★☆☆☆
Étudier la colinéarité des vecteurs u et v dans chacun des cas :
a) u(4;−6) et v(−6;9).
b) u(5;2) et v(−2;1).
Étudier l’alignement des points A, B et C dans chacun des cas :
a) A(1;3), B(3;−1) et C(0;5).
b) A(−2;1), B(1;2) et C(4;4).
c) A(2;1), B(0;−3) et C(m;5), où m est un réel (déterminer m pour que les points soient alignés).
3) Vecteurs directeurs (−3;1) et (1;−1), det=2=0 : sécantes. (1+t)+3(2−t)−5=0 donne t=1 : intersection (2;1).
4) Vecteurs directeurs (1;2) et (3;6), det=6−6=0 : parallèles. Le point (0;−5) de (Δ) (k=0) est sur (D) (pour t=−2 : x=0, y=−5). Les droites sont confondues.
5) Vecteurs directeurs (−1;1) et (2;1), det=−1−2=−3=0 : sécantes. On cherche t et k avec 1−t=2k et 2+t=1+k ; en additionnant : 3=1+3k, k=32. Intersection (34;35).
Exercice 7 — Synthèse Moyen★★★☆☆
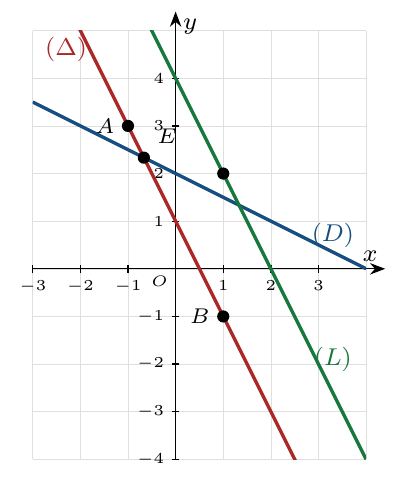
On considère la droite (D) d’équation x+2y−4=0 et la droite (Δ) passant par les points A(−1;3) et B(1;−1).
Montrer que 2x+y−1=0 est une équation cartésienne de (Δ).
Montrer que (D) et (Δ) sont sécantes et déterminer leur point d’intersection E.
Tracer les droites (D) et (Δ), le repère étant orthonormé.
On considère la droite (L):{x=1+ty=2−2t(t∈R). Montrer que (L)∥(Δ), puis tracer (L).
Voir la solution
1)(a;b)=(2;1)=(0;0) : c’est l’équation d’une droite. A : −2+3−1=0 ; B : 2−1−1=0. Les deux points distincts A et B sont sur cette droite : c’est (Δ).
2)1×1−2×2=−3=0 : sécantes. De (Δ) : y=1−2x ; dans (D) : x+2−4x−4=0, soit x=−32, puis y=37. Donc E(−32;37).
3) et 4)(L) a pour vecteur directeur (1;−2) et (Δ) a pour vecteur directeur (−1;2) : det=1×2−(−1)(−2)=0, donc (L)∥(Δ). (L) passe par (1;2), qui n’est pas sur (Δ) (2+2−1=0) : elles sont strictement parallèles.
Exercice 8 — Synthèse Difficile★★★★☆
On considère les points A(−2;−1), C(2;1) et D(6;3).
Déterminer les coordonnées des vecteurs AC et AD.
En déduire que les points A, C et D sont alignés.
Déterminer une équation cartésienne de la droite (AC).
On considère les droites (D1):2x+y−5=0 et (Δ):{x=−1+3ty=2+t(t∈R).
a) Montrer que (D1) et (Δ) sont sécantes et déterminer leur point d’intersection.
b) Déterminer une représentation paramétrique de la droite (D2) passant par A et parallèle à (D1).
c) Déterminer une équation cartésienne de la droite (Δ′) passant par C et parallèle à (Δ).
Voir la solution
1)AC(4;2) et AD(8;4).
2)det(AC;AD)=4×4−8×2=0 : A, C, D sont alignés.
3)2(x+2)−4(y+1)=0, soit (AC):x−2y=0.
4) a) Vecteurs directeurs (−1;2) et (3;1) : det=−1−6=−7=0, sécantes. 2(−1+3t)+(2+t)−5=0 donne 7t=5, t=75 : intersection (78;719).
b)(D2) : passe par A(−2;−1), vecteur directeur (1;−2) : {x=−2+ty=−1−2t(t∈R).